


 فيسبوك
 واتساب

نجح فريق من طلاب قسم إلكترونيات صناعيه وتحكم، كلية التكنولوجيا والتعليم بجامعة بني سويف، فى تصميم وتنفيذ مشروع تخرج مبتكر يتمثل في ذراع روبوتية صناعية تمتلك 7 درجات حرية (7-DOF)، في خطوة تؤكد قدرة الشباب على تحويل المعرفة الأكاديمية إلى تطبيقات عملية تخدم الصناعة، وتواكب التطورات العالمية في مجال الروبوتات والأتمتة الصناعية.
يهدف المشروع إلى تصميم ذراع روبوتية تتمتع بمرونة كبيرة في الحركة
وأكد الطلاب المشاركين فى المشروع أنه يهدف إلى تصميم ذراع روبوتية تتمتع بمرونة كبيرة في الحركة، بما يمكنها من محاكاة حركة الذراع البشرية بدقة عالية، وتنفيذ العديد من المهام الصناعية بكفاءة، مع إمكانية تطويرها مستقبلا لتصبح جزء من منظومات المصانع الذكية وتطبيقات الثورة الصناعية الرابعة.
7 درجات حرية تمنح الذراع مرونة ودقة في الأداء
وأكد الطلاب أنهم اعتمدوا على تصميم ذراع روبوتية تضم قاعدة رئيسية وسبعة مفاصل تمنحها درجات الحرية اللازمة للتحرك في اتجاهات متعددة، وهو ما يسمح لها بالوصول إلى أوضاع مختلفة أثناء تنفيذ المهام، كما زودت الذراع بملقط (Gripper) في نهايتها لالتقاط الأجسام والإمساك بها ونقلها بدقة إلى أماكن محددة.
تحقيق التوافق الكامل بين جميع المفاصل
أشار فريق العمل إلى أنه راعوا أثناء التصميم تحقيق التوافق الكامل بين جميع المفاصل، بما يضمن تنفيذ الحركات المطلوبة بسلاسة ودون تعارض، مع مراعاة حدود الحركة الخاصة بكل مفصل لتحقيق أفضل أداء ممكن.
معادلات رياضية تتحول إلى حركة فعلية
ويعتمد المشروع على تطبيق مفاهيم Forward Kinematics وInverse Kinematics، وهما من أهم الأسس العلمية في تصميم الروبوتات الصناعية، حيث يتيحان حساب موضع واتجاه نهاية الذراع (End Effector)، والتحكم في حركة جميع المفاصل بصورة دقيقة ومنظمة، مع ضمان انتقال سلس بين نقاط الحركة المختلفة وتنفيذ المسارات المطلوبة بأعلى درجات الدقة.
تحليل حركة الذراع باستخدام النماذج الرياضية
وأكد الطلاب أن المشروع ركز على دراسة وتحليل حركة الذراع باستخدام النماذج الرياضية والخوارزميات الخاصة بالروبوتات، بما يسهم في تحسين كفاءة الحركة وتقليل نسبة الخطأ أثناء تنفيذ الأوامر، ويحول الحسابات الرياضية إلى حركة ميكانيكية واقعية.
تطبيقات متعددة داخل خطوط الإنتاج
وأكد الطلاب أنه يستطيع النموذج تنفيذ العديد من المهام الصناعية، من بينها التقاط الأجسام، ونقلها، وفرزها، وترتيبها، ووضعها في أماكن محددة بدقة، وهو ما يجعله مناسبًا للاستخدام في خطوط الإنتاج، وعمليات التجميع، والمعامل، والاختبارات الصناعية، وغيرها من التطبيقات التي تتطلب سرعة في الأداء مع تقليل التدخل البشري.
جاهز للتطوير بتقنيات المستقبل
واختتم الطلاب حديثهم أن المشروع لم يتوقف عند التصميم الحالي، بل حرص فريق العمل على أن يكون قابلًا للتطوير مستقبلًا، من خلال دمجه مع تقنيات الرؤية الحاسوبية (Computer Vision) للتعرف على الأجسام باستخدام الكاميرات، وتقنيات الذكاء الاصطناعي (Artificial Intelligence) لاتخاذ القرارات وتنفيذ المهام بصورة أكثر ذكاءً، بالإضافة إلى إمكانية ربطه بتقنيات إنترنت الأشياء (IoT) للتحكم والمراقبة عن بعد، ومن شأن هذه الإضافات أن تؤهل الذراع الروبوتية للعمل داخل المصانع الذكية وتطبيقات Industry 4.0، مع إمكانية توسيع وظائفها لتشمل عمليات الفحص الآلي، والفرز الذكي، والتجميع الصناعي، وغيرها من التطبيقات المتقدمة التي تعتمد على الروبوتات الحديثة.
فريق المشروع
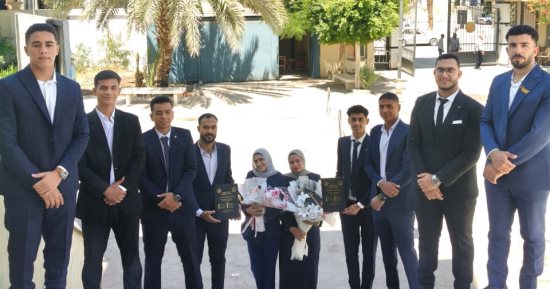
شارك في تنفيذ المشروع طلاب كلية التكنولوجيا والتعليم بجامعة بني سويف، وهم: أحمد عرفة عبد العزيز، وإسلام حافظ إسماعيل حافظ، وأحمد موسى بيومي، وأحمد محمد عبد الباقي، وأحمد شعبان عوض، وأحمد حسن إبراهيم، ومحمد إبراهيم الشحات، ومحمد إبراهيم عبد الحليم، وكريمان محمد إبراهيم محمد، وناريمان إيهاب عبد الله، وذلك تحت إشراف الدكتور عبد السلام شعبان.
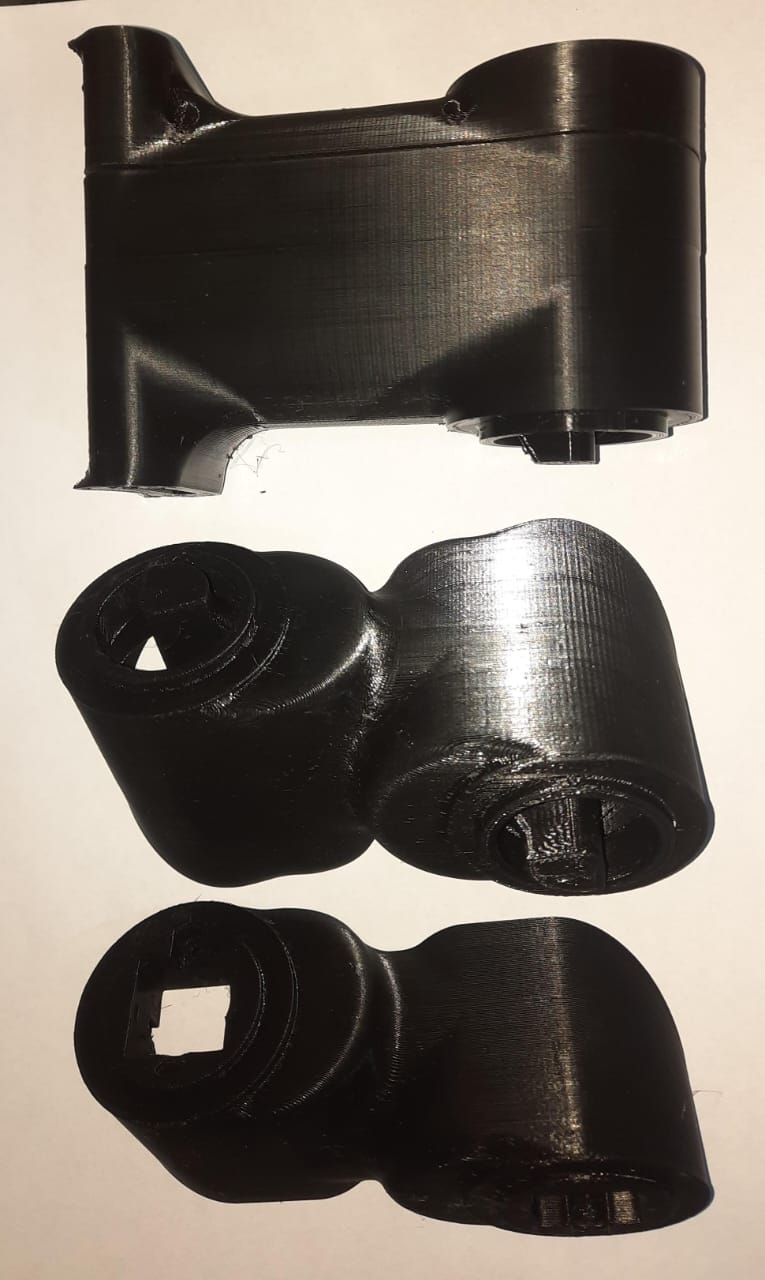
الذراع الآلى

الفريق المشارك فى المشروع
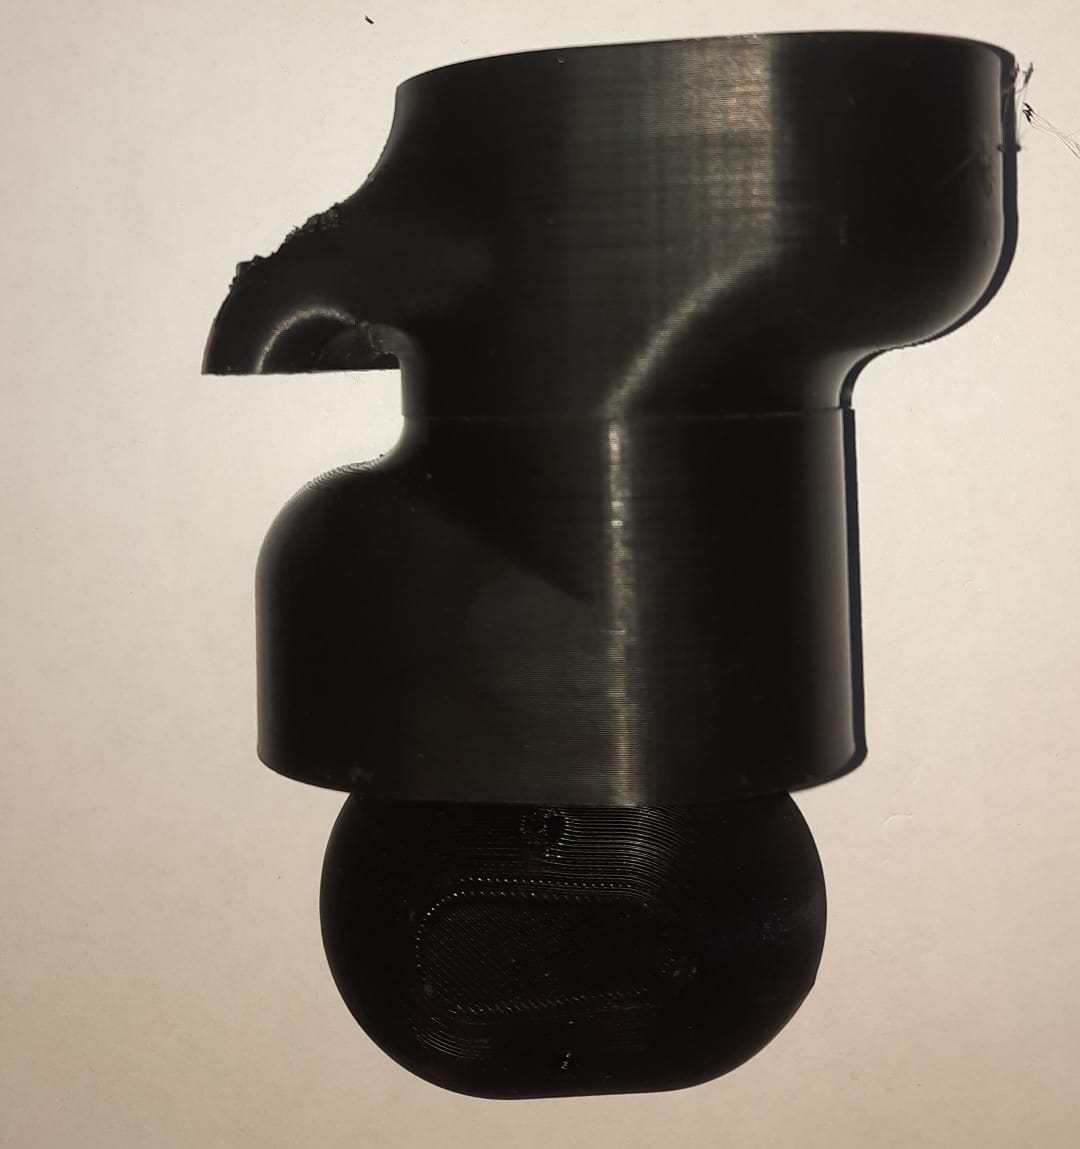
تركيب الزراع الآلى


